Роботизированные соединения работают в условиях уникальной комбинации ограничений. Они должны быть легкими, но при этом достаточно жесткими, чтобы противостоять прогибу под нагрузкой. Они должны вращаться с точностью до микрона, но при этом выдерживать тысячи циклов в день. И они должны одновременно выдерживать радиальные, осевые и моментные нагрузки, часто в пределах площади, не превышающей нескольких сантиметров. Вот где подшипник РБ2508 входит в картину.
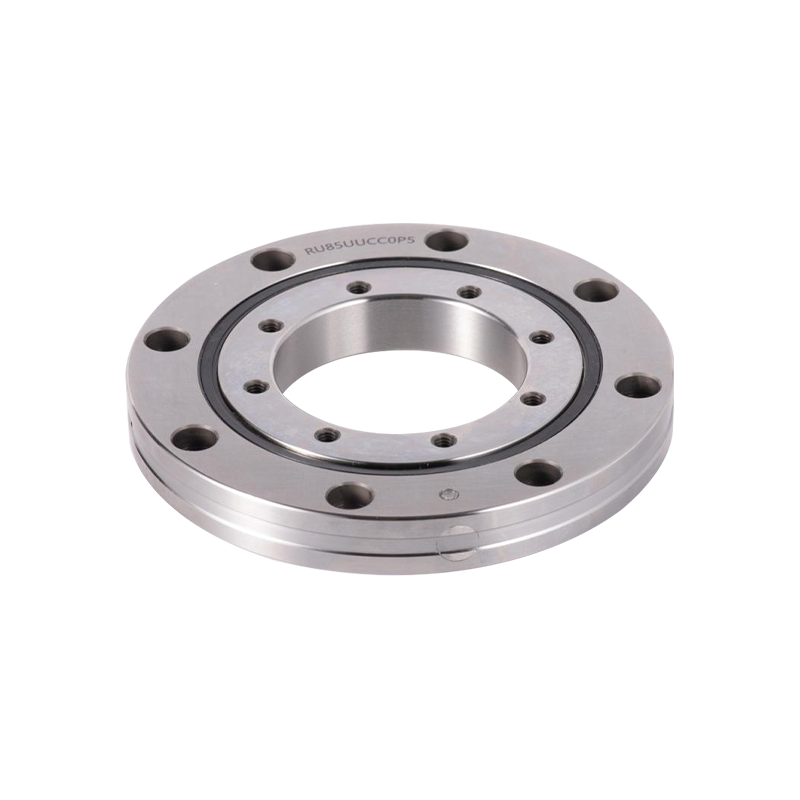
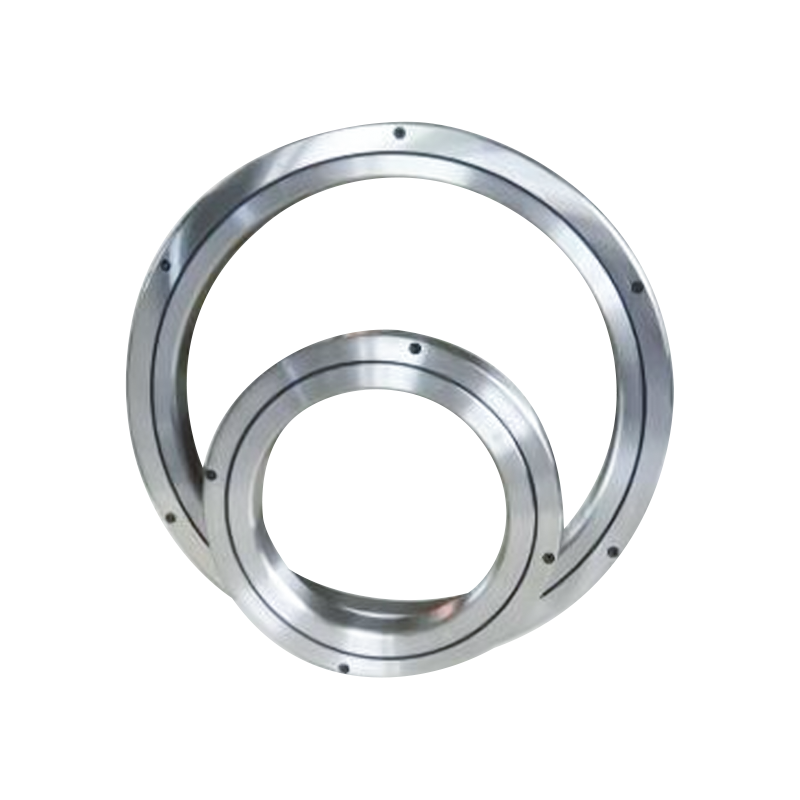
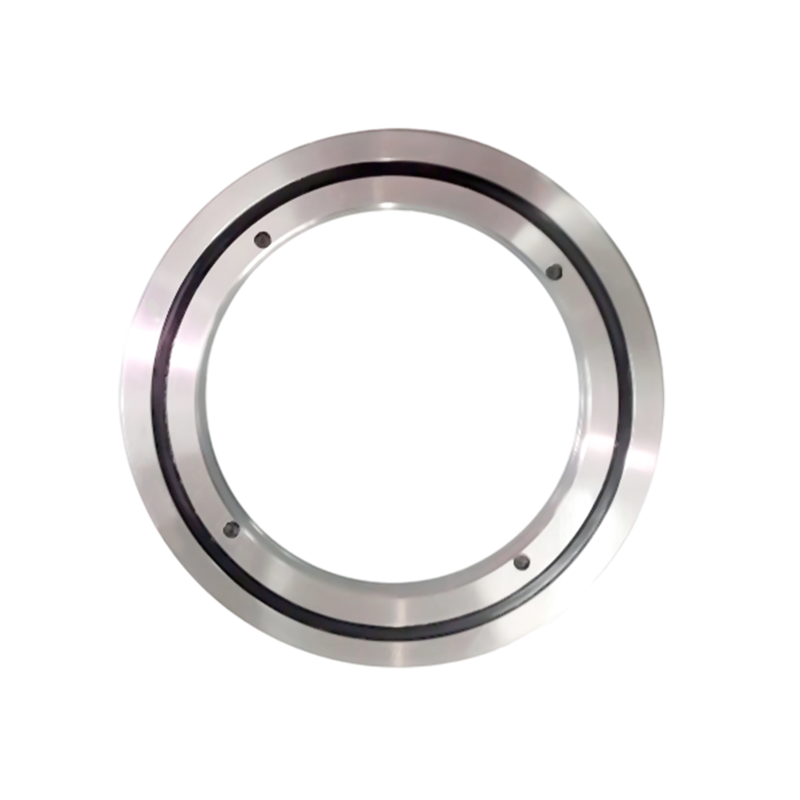
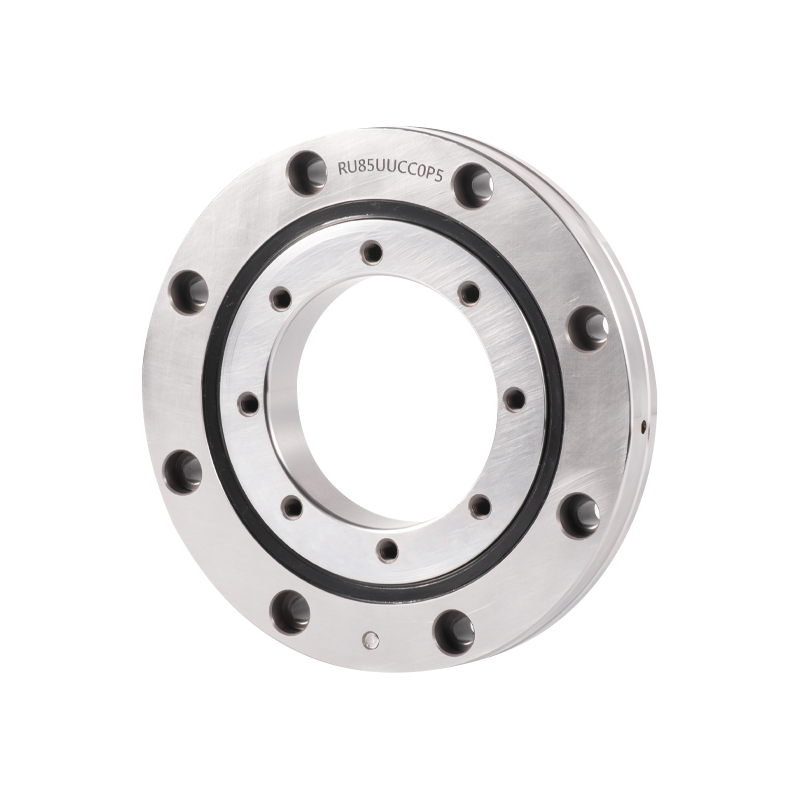
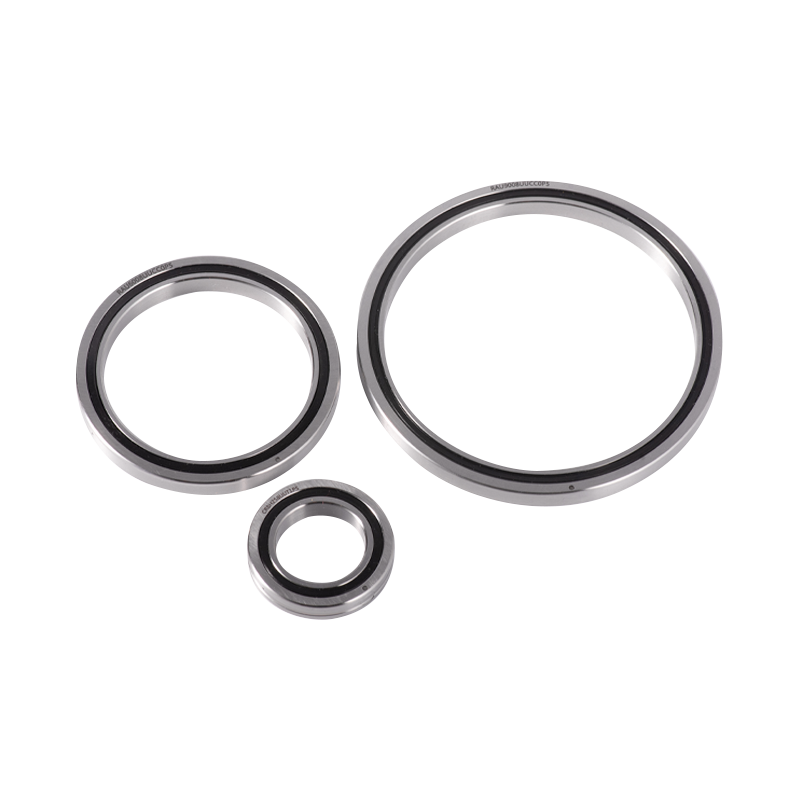
Подшипник RB2508 представляет собой тонкосекционный скрещенный роликоподшипник с внутренним диаметром 25 мм, внешним диаметром 41 мм и шириной всего 8 мм. Он разработан именно для такого рода приложений с высокой плотностью и высокими ставками. Это не просто компонент; это проектное решение, которое влияет на повторяемость работы робота, тепловое поведение и интервал технического обслуживания. В этой статье рассматриваются технические обоснования RB2508, его структурные преимущества, критерии выбора и способы его оценки для интеграции с манипулятором робота.
В шарнирах роботов подшипник не является пассивной частью. Он определяет цепь жесткости и напрямую влияет на абсолютную точность позиционирования.
Традиционные шарниры роботов часто используют комбинацию радиальных шарикоподшипников, пар радиально-упорных или конических роликоподшипников. Каждый из них хорошо справляется с ограниченным направлением нагрузки, но требует тщательной регулировки предварительной нагрузки и занимает больше осевого пространства. RB2508 идет по другому пути.
В скрещенных роликоподшипниках цилиндрические ролики расположены с интервалом 90 градусов внутри V-образной канавки. Такая ориентация позволяет одному подшипнику одновременно воспринимать радиальные нагрузки, осевые нагрузки в обоих направлениях и нагрузки от опрокидывающего момента. Для роботизированного соединения это означает более простую конструкцию корпуса, меньшее количество компонентов и более короткий осевой пакет.
В RB2508 используется разъемное наружное кольцо и цельное внутреннее кольцо. Эта конфигурация особенно подходит, когда точность вращения внутреннего кольца имеет решающее значение, что часто встречается в соединениях роботов, где внутреннее кольцо соединяется с выходным фланцем или гармоническим приводом. Разъемное наружное кольцо позволяет регулировать предварительную нагрузку во время сборки, а цельное внутреннее кольцо сохраняет округлость и жесткость.
Подшипник RB2508 с диаметром отверстия 25 мм и шириной 8 мм классифицируется как подшипник с тонким сечением. Подшипники тонкого сечения склонны к деформации при неправильном обращении или установке, но при правильной поддержке они обеспечивают превосходное соотношение жесткости и веса. Скрещенная компоновка роликов компенсирует уменьшенную толщину стенок за счет распределения нагрузки на большее количество тел качения.
Прежде чем интегрировать RB2508 в роботизированное соединение, инженеры должны проверить его основные размеры и номинальную нагрузку. В таблице ниже приведены основные параметры.
| Параметр | Значение |
|---|---|
| Диаметр отверстия (d) | 25 мм |
| Внешний диаметр (Д) | 41 мм |
| Ширина (Б) | 8 мм |
| Диаметр делительной окружности ролика (dp) | 32 мм |
| Уступ внутреннего кольца (ds) | 28,5 мм |
| Уступ наружного кольца (Dh) | 35,5 мм |
| Базовая динамическая нагрузка (C) | 3,63 кН |
| Базовая статическая нагрузка (С0) | 3,83 кН |
| Вес | Примерно 0,05 кг |
RB2508 часто обозначается суффиксами, обозначающими герметичность, зазор и точность. Общие комбинации включают в себя:
Например, RB2508UUCC0P5 обозначает подшипник с двойным уплотнением и предварительным натягом с точностью P5. Выбор неправильного зазора или класса точности может привести к чрезмерному трению, выделению тепла или недостаточной жесткости контура управления робота.
Подшипники тонкого сечения чувствительны к деформациям, вызванным монтажом. Если корпус или заплечик вала не обработаны до необходимой плоскостности и перпендикулярности, дорожка качения может деформироваться, вызывая пульсации крутящего момента и преждевременную усталость. Это не является дефектом подшипника; это требование системного уровня. Инженерам следует проверить допуски корпуса и рассмотреть возможность использования контролируемой процедуры монтажа.
RB2508 широко используется в соединениях промышленных роботов, поворотных осях и платформах точного позиционирования. Его способность переносить комбинированные нагрузки в компактном корпусе делает его естественным выбором для коллаборативных роботов, манипуляторов SCARA и рабочих органов, где пространство имеет большое значение.
В шарнире робота осевое и радиальное биение напрямую влияет на точность центральной точки инструмента. Скрещенный роликоподшипник с жесткими допусками сводит эти отклонения к минимуму, позволяя контроллеру сохранять повторяемость на протяжении миллионов циклов. По этой причине часто выбирают вариант CC0 с преднатягом, поскольку он устраняет внутренний зазор и увеличивает эффективную жесткость соединения.
Соединения роботов редко испытывают постоянную нагрузку. Они испытывают частые запуски, остановки и изменения полезной нагрузки. Геометрия тела качения RB2508 распределяет контактное напряжение по большей площади, чем шарикоподшипники аналогичного размера, что может продлить усталостный срок службы в условиях колебаний или переменных нагрузок. Хотя точные расчеты срока службы зависят от конкретного спектра нагрузок, фундаментальное преимущество заключается в линейном контакте цилиндрических роликов по сравнению с точечным контактом шариков.
Типичные применения:
Цена на RB2508 зависит от нескольких факторов: класс точности (P5, P4, P2), зазор или предварительная нагрузка (C0, CC0), вариант уплотнения (UU или открытое) и количество заказа. Поскольку эти переменные влияют как на стоимость производства, так и на время выполнения заказа, общий прайс-лист редко бывает точным.
Чтобы получить значимое предложение, подготовьте следующую информацию:
Поставщики, имеющие техническую поддержку, также могут помочь с нестандартными размерами, индивидуальной предварительной нагрузкой и руководством по установке. При оценке поставщика спросите, может ли он предоставить 3D-модели, габаритные чертежи и техническую консультацию по конкретной конструкции соединения.
Базовая номинальная динамическая нагрузка (C) составляет 3,63 кН, а базовая статическая нагрузка (C0) — 3,83 кН.
По размерам он взаимозаменяем с другими скрещенными роликоподшипниками 25х41х8 мм. Однако класс точности, зазор и внутренняя конструкция могут различаться. Перед заменой всегда проверяйте суффикс-код и требования к производительности.
Убедитесь, что корпус и заплечики вала плоские и перпендикулярны. Избегайте приложения усилий к подшипнику во время сборки и соблюдайте рекомендуемую последовательность затяжки. Для подшипников тонкого сечения деформация при монтаже является распространенной причиной потери точности.
Многие поставщики по запросу предлагают файлы 3D STEP и 2D-чертежи. Они полезны для интеграции в конструкцию соединения робота и для проверки соответствия перед заказом.



Категории продуктов
Радиальные шариковые подшипники с глубоким желобом
Радиально-контактные шарикоподшипники
Цилиндрические роликовые подшипники
Свяжитесь с нами

Jane@ukl-bearing.com
Jenny@ukl-bearing.com
Andy@ukl-bearing.com
Ivy@ukl-bearing.com

+86-510- 88763239
+86-15371057968

Улица Хэхуань, д. 1, город Худай, район Биньху, город Уси.
Готовы начать?
Свяжитесь

Сейчас!
ПОДШИПНИК UKL
 English
 Español
 русский